ラベル zybo の投稿を表示しています。 すべての投稿を表示

2017年11月5日

[zybo]Z7シリーズが出ている

何気なくFPGAマガジンNo.19を見ていると、Zyboの広告が出ていた。
「今さらねぇ」と思ったが、よく見ると「Zybo-Z7」と書いてある。
新しいんだ!


ZYBO Zynq-7000 評価ボード: 目的別 秋月電子通商 電子部品 ネット通販
ZYBO Zynq-7010評価ボード Z7-10 開発環境ソフトライセンス付: 目的別 秋月電子通商 電子部品 ネット通販
ZYBO Zynq-7020評価ボード Z7-20 開発環境ソフトライセンス付: 目的別 秋月電子通商 電子部品 ネット通販

7020が増えたのはわかるが、ぱっと見た目の違いが分からん。。。

Zybo Z7 Migration Guide [Reference.Digilentinc]

VGAがなくなってHDMIが2つ(InputとOutput)に分かれ、RAMが増えて、メモリ速度も上がって、カメラ用のポートが増えた、というところか。
LEDも、RGBになったようだ。

7010と7020の違いもあるし、細かい違いはあるようだが、大ざっぱにはそういうところかな。


Digilentのgithubも更新されている。
https://github.com/Digilent

以前、新しいVivadoに持っていこうとして苦労したが、もしかしたら今だと楽にできるのかもしれん。
いつか試したいところだが、それは今日じゃないのだ。。。
作業が落ち着いたら、落ち着いたらきっと。。。

2017年10月9日

[zybo]これまでの復習

久しぶりにZyboを触ろうとしたが、どういうものだったか、何を調べてきたのかすら記憶に残っていないので、復習しておこう。


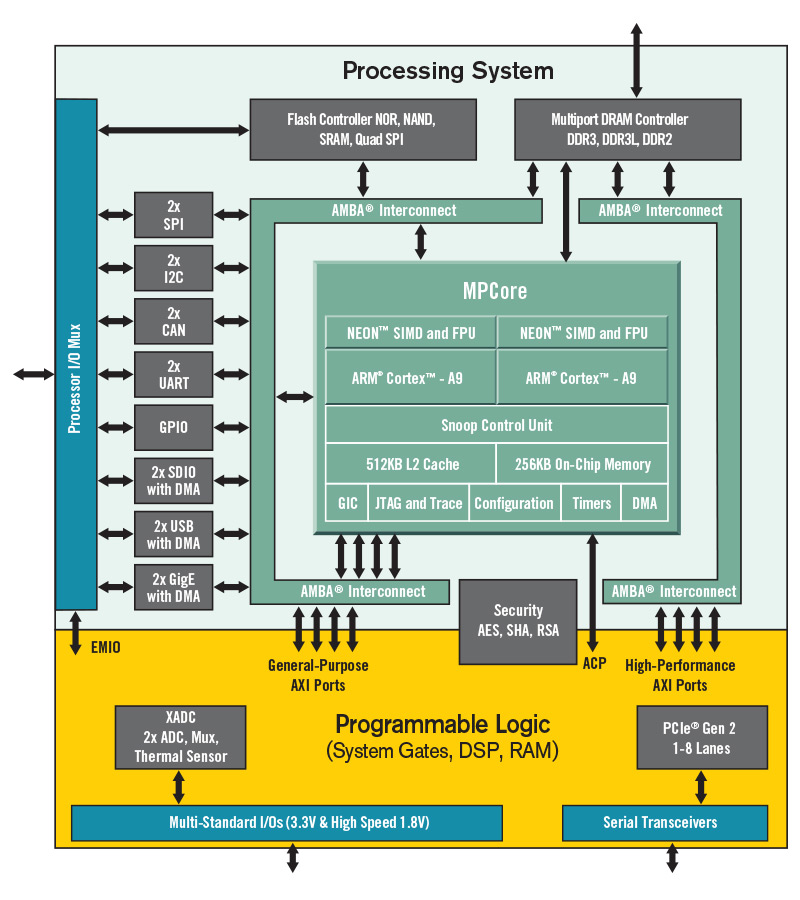
まず、CPU?として、XilinxのZYNQ-7000シリーズである、Z-7010が搭載されている。
PS部としてARM Cortex-A9(650MHz)が2つ。
PL部として7-series Artix FPGA相当のものが搭載されている。

PS部とPL部は、EMIO, AMBAなどのバスでつながっているようだ。


ARMのA9が載るだけあって、周辺も充実している。
RJ45もあるし、HDMI(I/O)、Dsub9のVGA、MIC IN, LINE, INもあるし、タクトスイッチやスライドスイッチ、GPIOのポート(Pmod)もある。
USBは、Type-Aもあるし、microBを使えばFTDIが載っているのでUSBシリアル変換でコンソールとして使うこともできる。

microSDカードもささり、そこから起動させるようなこともできるのだ。


なかなかよいのだが、発売がもう3年くらい前になるためか、情報があまり更新されていない。
FPGAの勉強用であれば、もうちょっと最近発売されているボードの方がおすすめだと思う。

Xilinxが発売しているボードであれば、Vivadoなどの開発環境で最初から設定が入っていそうだから、本筋にすぐ入っていけるのではなかろうか。
私なんか、おかげで、新しいPetaLinux(Xilinxが提供しているLinux環境)をZyboで動かすために数ヶ月かかってしまったぞ。

まあ、それはそれで勉強になってよいのだけどね。


おかげで、まだVHDLとかVerilogとかにはほとんど手を出していない。


FPGAというと、なんとなく組込みジャンルで考えていたのだが、ZyboみたいにOSが載る環境で使えてしまうと、もっと違う使い方をした方がよいような気がしてくる。

もちろん機器の制御もできるけれども、ハードウェアに近い部分でロジックを作ることもできるのだ。
そうなると、柔軟な並列演算処理装置、という見方もできよう。
GPUで仮想通貨のマイニングしたり、ディープラーニングの演算をさせたりするような、そんなイメージだ。

私はCortex-M系のマイコンを使うことが多かったのだが、A系だと電池で動かすこともないだろうし、動作クロックもそうとう高い。
Linuxを載せたとしたら、デバイスの制御にはデバイスドライバを介することになるだろう。
割り込み処理ですれスケジューリングされてしまうはずだ。


そうなると、少々のことであればPL部を使う必要がないはず。
PS部からGPIOで制御した方が、自由がききやすいと思う。
そうなっていないということは、A9とOSが載った環境ですら難しいことをPL部にやってもらうのがよいのではなかろうか。

ということで、結果的に「FPGAのFPGAっぽい部分をがんばるべし」という結論になった。
何をがんばればよいのかわからんけど、GPIOみたいなものの制御ではなく、並列でロジックを書けるようになるとか、そういう方向がよいのかな?

2017年9月9日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (19) : 完

動かん(18)で、XSDKでRunした場合はZyboのLinuxではなく、素の環境で動いているんじゃないか、という疑惑が発覚した(私の中で)。

素の環境というのは、リセットベクタから起動した後、OSを介さずにC Runtimeだけ動かし、すぐにmain()から動き始める、という意味だ。

バイナリの種類が違いそうだというのは、fileコマンドの結果によるものだ。
PetaLinux用の/bin/bashと比較しよう。


$ file bash
bash: ELF 32-bit LSB executable, ARM, EABI5 version 1 (SYSV), dynamically linked, interpreter /lib/ld-linux-armhf.so.3, for GNU/Linux 3.2.0, BuildID[sha1]=bf9ec80803a2f03da139c81eddb5bc276cb5250b, stripped


$ file hello.elf
hello.elf: ELF 32-bit LSB executable, ARM, EABI5 version 1 (SYSV), statically linked, not stripped


dynamically linkedかstatically linkedだけでは判断できないのだが、「for GNU/Linux」とまで出力されては、違いがあることを認識せざるを得まい。


Windows版のXSDK v2017.2には、どっちのコンパイラもあるようだ。

image

aarch32は、archがARM32bit版の意味かな?
他にもフォルダがあり、aarch64やmicroblazeもある。
こんだけコンパイラがいっぱい入っていれば、ダウンロードサイズも大きくなるわな。。。

単なるarmフォルダもあり、こっちはarm-xilinx-eabiやarm-xilinx-linux-gnueabiもある。

SDK\2017.2\gnu\arm\nt\bin>arm-xilinx-linux-gnueabi-gcc --version
arm-xilinx-linux-gnueabi-gcc (Sourcery CodeBench Lite 2015.05-17) 4.9.2


SDK\2017.2\gnu\aarch32\nt\gcc-arm-linux-gnueabi\bin>arm-linux-gnueabihf-gcc --version
arm-linux-gnueabihf-gcc (Linaro GCC Snapshot 6.2-2016.11) 6.2.1 20161114

ほー。
久しぶりにSourceryという名前を見た。


選択は、プロパティ画面で、「C/C++ Build > Tool Chain Editor」からできそうだった。

image

何も考えずに作ったプロジェクトは、上の図のように選択されていた。
プロジェクトは新規作成したので、どこかで選択できるようになっているはず。

これか。

image

OS Platformがデフォルトで「standalone」になっていたのだ。
これが「linux」ならよいのか。


「linux」にすると、何やら更新が行われ、少し設定項目が変わったようだ。

image

Windowsでやるときも設定できるのだろうか?
そのままウィザードを進めると、テンプレートから空アプリかhelloworldかが選べるので、今回はhelloworldを選択。
自動でビルドしてくれるので、できているELFファイルをSDカードにコピーして、PetaLinux起動。
Zyboで立ち上げて、実行。

・・・動くやん。。。


20回に達する前に解決してよかった、と前向きに考えよう。
長い連載で理解したのはこういうことだ。

  • XSDKでアプリのプロジェクトを作るとき、デフォルトでは「standalone」になっていて、これはOS無しで動くバイナリ
  • OS設定を「Linux」にすると、Windows版のXSDKであってもARM Linuxで動くELFファイルを作ってくれる
  • PetaLinuxのCustom moduleではxparameters.hを読んでくれないので、なんとかせんといかんようだ

なお、どのコンパイラが選択されているかは、XSDKのPreferencesにある「Xilinx SDK > Toolchain Preferences」から確認できそうだ。

image

ZynqはCortex-A9だったと思うので、Linaroがデフォルトのようだ。

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (18)

18回目になるのに、まだ解決しないとは・・・。
いや、そもそも最初の目的はなんだったっけ?

第1回を見ると、Zyboのチュートリアル通りにやってみたものの、EclipseベースのSDKから実行すると動くのだが、実行ファイルをPetaLinux上にコピーして実行してもIllegal Instructionが発生した、ということのようだ。
じゃあPetaLinuxの環境でビルドせんといかんのじゃなかろうか、と。
まずは簡単なものから、と考えて見ていったら、Interface誌にJEポートをGPIO制御するドライバサンプルがあって・・・、というのが、現状だ。


しかし、XSDKのベースとしている環境を変更する、という方向もありかもしれん。
せっかくXSDKがあるのだから、コマンドラインでビルドするPetaLinuxはLinux環境やドライバまでで、アプリはXSDKでやっていきたいではないか。


久々にXSDKを立ち上げ、helloworldアプリをビルドした。
そして、XSDKからRunさせると、ちゃんと"Hello Wrold"がコンソールに出力される。
ここでいうコンソールは、ZyboのUSBをPCに接続して開いたTeraTermのUARTコンソールだ。

そのhello.elfを、ビルドしたPetaLinuxが入っているSDカードにコピーして実行すると、やっぱりIlletal Instructionになる。
Zyboチュートリアルのときは、ハードウェアが関係して、不正なアクセスか何かが発生してダメなのかと思っていたけど、そうではないということか?


まずは、fileコマンドで確認しよう。
PC Linux上で確認する。

$ file hello.elf
hello.elf: ELF 32-bit LSB executable, ARM, EABI5 version 1 (SYSV), statically linked, not stripped

staticリンクだから、ライブラリがないということではないだろう。
まあ、そうだったら別のエラーになるはずだ。


Illegal Instruction | Zedboard

む、「Linux Application」と「Standalone Application」の違いがあるのか。
よく考えれば、XSDKから実行するときは、ZyboにLinuxが立ち上がってなくても動作しているし、XSDKからLinux環境ごと転送して起動させているような様子もない。すぐ実行されるし。

ということは、このELFファイルはLinux環境向けではない・・・?
普通のLinux環境向けバイナリはどうなるんだっけ。。。

$ file /bin/grep
/bin/grep: ELF 64-bit LSB shared object, x86-64, version 1 (SYSV), dynamically linked, interpreter /lib64/ld-linux-x86-64.so.2, for GNU/Linux 2.6.32, BuildID[sha1]=a28bf08898e693819102c974c8e54fdcf6f8a7a6, stripped

ああ、そうなのか。。。
XSDKってなんとなくLinux用のバイナリを作ると考えていたのだけど、よく考えたらFreeRTOSもサポートしているので、素のバイナリも生成することができないといかんのか。


コンパイラ変更とかでよいのかしら?
解決は次回にして、今回はここまでにしよう。

2017年9月3日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (17)

前回の動かん(16)では、xparameters.hにアドレスの定義が載っていることを確認した。

では、ソースに直接書く方法から、includeして参照する方法に変更しよう。
と書き換えたものの、xparameters.hをincludeしてくれない。。。


xparameters.hは、この2箇所にあるのだが、使うのは前者だ。

components/plnx_workspace/fsbl_bsp/ps7_cortexa9_0/include/xparameters.h
components/plnx_workspace/fsbl_bsp/ps7_cortexa9_0/libsrc/common_v1_00_a/src/xparameters.h


パスを継ぎ足していったのだが、componentsから書いても見つからない。
どこからかの相対パスで指定したいのだが、どこから書いてよいものかもわからん。

あきらめてモジュールのソースファイルと同じ場所にコピーしたのだが、それでもダメだ。
カレントディレクトリすら参照してくれないというのか!


と思ってfindすると、実際にビルドするディレクトリはproject-spec/meta-user/recipes-modules/led8drv/filesではなく、build/tmp/work/plnx_arm-xilinx-linux-gnueabi/led8drv/1.0-r0という場所にファイルをコピーして行っているようだ。
そして、filesにあるファイルをすべてコピーしているわけではなく、xparameters.hなどはコピーされていないため、参照できていない、ということらしい。

じゃあ、何を書き換えたらよいかというと、bbファイルを変更するとコピーしてくれるようだった。

SRC_URI = "file://Makefile \
            file://zybo_gpio.c \
            file://xparameters.h \
            file://xparameters_ps.h \

        file://COPYING \
           "

これで、取りあえずはファイルをコピーしてくれてビルドもできるようにはなった。
だが、ファイルを手動でコピーする手間がかかるし、なにより格好が悪い。


PetaLinux Tools User Guide(UG977 v2014.2)にはpetalinux-configで更新できるようなことが書いてあるのだが、最近ではこのドキュメントは更新していないようだし、やってもダメだった。
きっと、ちゃんとしたやり方があるのだろうとは思うが、わからんのだ。
SDK内であれば何かありそうなのだけど、PetaLinuxのところだけでやりたいのだよなぁ。

2017年9月2日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (16)

久しぶりすぎて、内容を覚えていない・・・。

前回は、GPIOのアドレス定義が自動生成されたxparameters.hに載っていることがわかった、というところまでだった。
何をしていたかというと、Linuxのデバイスドライバを作る際、どのアドレスを操作すればよいのかを調べていたのだ。


今見ているのは、これ。
original: http://www.cqpub.co.jp/interface/download/2016/4/IF1604Z.zip

Interface誌のサンプルをちょっと変更した程度のものだ。
GPIOのアドレスは、gpio_table[]を使っている。

動かん(14)のときにどれを使っているのか計算しているが、mknodしたのが24なのでgpio_table[3]ということだ。
そのアドレスは、0x41200000 + 0x10000 + 0x0。

./components/plnx_workspace/fsbl_bsp/ps7_cortexa9_0/include/xparameters.hを見ると、こういう行があった。

/* Canonical definitions for peripheral BTNS_4BITS */
#define XPAR_GPIO_0_BASEADDR 0x41200000
#define XPAR_GPIO_0_HIGHADDR 0x4120FFFF
#define XPAR_GPIO_0_DEVICE_ID XPAR_BTNS_4BITS_DEVICE_ID
#define XPAR_GPIO_0_INTERRUPT_PRESENT 0

まず、MAP_BASE_ADDRの根拠はわかった。
zybo_gpio.cでは固定値なので、このアドレスも求める方法があるのだろうが、まあ、よかろう。


次はオフセットだ。
制御しているのはZYBOのJEコネクタで、0x41210000から1KBをioremap()し、32bitを書込むようにしている。

ああ、こういう定義が近くにあった。

/* Definitions for peripheral LEDS_4BITS */
#define XPAR_LEDS_4BITS_BASEADDR 0x41210000
#define XPAR_LEDS_4BITS_HIGHADDR 0x4121FFFF
#define XPAR_LEDS_4BITS_DEVICE_ID 1
#define XPAR_LEDS_4BITS_INTERRUPT_PRESENT 0
#define XPAR_LEDS_4BITS_IS_DUAL 0

Block Designを見ると、GPIO類はこうなっていた。

image

この名前が、そのままマクロ定義になるのか。


mknodするminor番号だが、zybo_gpio.cではビットを表していたのか。

0- 7 : ボタン
8-15 : DIPスイッチ
16-23 : 未割り当て
24-31 : LED

だから、16~23だとエラーなのか。
ビットシフトを3つやってるのも、8bit単位で何番目かを割り出すという意味なのだろう。
読み書きの方向についてはminorのb4を使っているが、0~15はINPUTだから使っただけか。
LEDでもスイッチでもいけるように、GPIO_BUFFという構造体を用意して、そこに情報を突っ込み、あとはシステムコールで呼び出されたらそれを使うだけ、ということにしたかったのだろう。


ioremap()は、物理メモリをアクセスする準備みたいなもののようだ。
IoMemoryAccess - Kernel Newbies Japan
MMUもあるし、こういうやり方になるのか。
戻り値をそのまま使ってよいわけではなく、readb/w/l()、writeb/w/l()を介してアクセスするそうだ。
zybo_gpio.cでは iowrite32()を使っているので、ビット幅で指定するタイプもあるのか。

9.4. Using I/O Memory
こちらはオライリーのLinux Deveice Drivers第3版の元ページ?のようだが、readb()などのタイプはolderと書いてある。
まあ、ビット幅の方がわかりやすいわね。


ioremap()だが、終わったらiounmap()しなくてよいのだろうか?
なんとなく、close()時にやった方が良い気がする。

Linuxデバイスドライバのお作法がわかっていないので、基本的なところは抑えた方がよさそうだ。

2017年8月5日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (15)

前回は、ZYBOのPmod JEをたたくドライバに載っているアドレスからリファレンスマニュアルを調べようとしたけど失敗した、というところまでだった。


ならば、正攻法で調べるしかあるまい。
Pmod JEからたどっていくのだ。

image

7本使っているが、1本見ればよかろう。

image

これはIC19Bなのだが、IC19AがZynqだから、これもZynqのピンなのだろう。
V12は、IO_L4P_TO_34という名称なのか。


これで検索して出てくればよかったのだが、それっぽいものが出てこない。
テクニカルマニュアルj_ug585-Zynq-7000-TRM.pdfの「2.8 PL I/Oピン」に載っているT[3:0]がそれか?

image

T0だから、メモリバイトグループT0に属するメモリバイトグループということか。


同じ表の中に、こういうのもあった。

image

IO_L3N_だから、こっちの可能性もある。

詳細は「パッケージおよびピン配置ガイド(pdf)」を参照とのこと。
別ドキュメントかー。


Zyboに搭載されているのは、ZYNQ XC7Z010-1CLG400C。

image

SIOとPS I/Oに大別されている。
PS I/OはPS側から制御するI/Oだろうから、SIOはPL側から制御するのかと思ったが、SIOは「SelectIOリソース」という意味らしいので、PSかPLかを選択できるのかもしれん。

ネットで検索すると、「7シリーズ FPGA SelectIOリソース ユーザーガイド」というPDFが出てきた。
7シリーズはZynqのPL部だから、PL部なのだろう。
Zynqの概略図でも、PL部に"Multi Standards I/Os"というものがあるし。
https://japan.xilinx.com/content/dam/xilinx/imgs/block-diagrams/zynq-mp-core-dual.png


IO_L4P_T0_34という名前だが、こういう意味になると思われる。

  • IO : ユーザーI/Oピン
  • L : 差動ペア
  • 4 : バンク固有のペア
  • P : 差動ペアの正側
  • T0 : メモリバイトグループT0に属する
  • 34 : バンク番号

さっぱりわかりません。。。


まず、バンクの説明図があった。
PLバンクの図らしい。

image

「すべてのHP I/Oバンクは完全にボンディングされていて、すべてのPSバンクは完全にボンディングされている」らしい。
HPと書いてあるけど、表ではHPが0本、HRが100本だったから、HR I/Oバンクだと思う。

  • HR : Hight Rangeバンクのことで、3.3V対応という意味のようだ
  • HP : Hight Performanceバンクのことで、1.8V対応という意味のようだ

Vivadoでも1.8Vを3.3Vに変更していたが、こういう意味があったのか。


ピン配置はASCIIファイルになっているらしい。
XC7Z010のCLG400はこれ。
うん、V12はIO_L4P_T0_34で、メモリバイトグループ0、バンク34だね。
そして、I/Oタイプは「HR」とのこと。
さっきの図でBank 34 HRとなっていたから、そのままなのかな。


あとは、ピン配置の図と、ハンダ付けとかそういう説明があったが、今回はよかろう。
ピンの数は、20x20 = 400本のようだ。


わからなかった用語を検索しておく。

差動って、USBとかで使われている正負が逆転したやつだろうか?
それとも、差動増幅というやつだろうか。
なんとなく、前者っぽい。
https://ja.wikipedia.org/wiki/%E5%B7%AE%E5%8B%95%E4%BF%A1%E5%8F%B7#.E9.AB.98.E5.91.A8.E6.B3.A2IC.E3.81.AB.E3.81.8A.E3.81.91.E3.82.8B.E5.B9.B3.E8.A1.A1.E6.8E.A5.E7.B6.9A


というわけで、アドレスについては書いてなかった。

次はデバイスツリーを見る。
これにはアドレスが書いてあったはずなので、そこからたどれるかもしれん。
というより、アドレスを直接ドライバに書くのではなく、最終的にはデバイスツリーから取ってくるようにせんといかんのか。


0x41200000だが、ZynqではなくARMの方(plnx_arm-system.dts)に出てきた。
そっちか!

		gpio@41200000 {
			#gpio-cells = <0x2>;
			compatible = "xlnx,xps-gpio-1.00.a";
			gpio-controller;
			reg = <0x41200000 0x10000>;
			xlnx,all-inputs = <0x1>;
			xlnx,all-inputs-2 = <0x0>;
			xlnx,all-outputs = <0x0>;
			xlnx,all-outputs-2 = <0x0>;
			xlnx,dout-default = <0x0>;
			xlnx,dout-default-2 = <0x0>;
			xlnx,gpio-width = <0x4>;
			xlnx,gpio2-width = <0x20>;
			xlnx,interrupt-present = <0x0>;
			xlnx,is-dual = <0x0>;
			xlnx,tri-default = <0xffffffff>;
			xlnx,tri-default-2 = <0xffffffff>;
		};

ARMの方ではあるが、xlnxとなっているところが多いから、たぶんXilinxがカスタマイズしたのかな。


Zynqの概略PNGを見ると、PS部とPL部の接点は多くなかった。
そういえば、ZynqにAXI GPIOを追加したな。

image

今回のInterface誌に載っていた手順を振り返ると、こうだった。

  • Vivadoで新規プロジェクトを作る
  • AXI GPIOを追加する(Zyboのテンプレートを使ったので、ボード上のLEDにつながっていた)
  • GPIOのブロックを変更して、4bitを7bitにする
  • XDCファイルを変更して、ボード上のLEDからV12などに変更する

元々はボード上のLEDを制御するGPIOだったのだ。
だから、V12が0x41200000に割り振られているのではなく、AXI GPIOでアクセスする先頭が0x41200000で、AXI GPIOのつなぎ先をV12に変更した、というだけのことか。


いつものマイコンだと、ピンと機能が結びついていて、どの機能を有効にするかを設定する、というやり方だった。
FPGAでは、ある程度はピンの使い道を変更できるということだな。
「今回はUARTを2本使いたいけど、そうするとSPIが使えなくなるから、UARTの代わりに空いているI2CにしてFTDIのチップ載せるか」みたいなことはせず「今回はI2C使わないからUART2本とSPIに割り当てよう」ということができるのだ。


というわけで、Pmod JE --- AXI GPIO、というつながりで考えればよさそうだ。


では、Pmod JEのV12がAXI GPIOにつながっているとしよう。
次は、AXI GPIOがARMのGPIOにつながっていることを確認したい。

AXIバスだから、このルートだろう。

image

AXIバスはARMのAMBAバスにつながっているようだ。
AMBA Interconnect、というらしい。

image

インターコネクトは、Zynqテクニカルマニュアルの5章だ。
PSから書込みたいので、M_AXI_GPxになるのかな?

image

「Zynq-7000 All Programmable SoC Data Sheet」の最後の方にメモリマップがあった。
http://www.xilinx.com/support/documentation/data_sheets/ds190-Zynq-7000-Overview.pdf

image

0x4000_0000がPL AXI slave port #0なので、PSがマスター=M_AXI_GP0という認識と一致した。


「5.6.1章 AXI信号」に表があって、「読み出しアドレス」「書込みアドレス」などあるのだが、アドレスっぽい値が書かれていない。
変換できるのかもしれんが、ちょっと私には無理だな。。。

0x4000_0000 + 0x0120_0000、という計算だと思う。
この0x0120_0000というオフセットの計算方法が知りたいのだ。
デバイスツリーでは、0x4120_0000, 0x4121_0000, 0x4122_0000の3つがあるので、何かあると思うのだが・・・。


ZYNQのPS/PL通信をやってみた(4) GPIOテストコードを書く: なひたふJTAG日記

最初のステップでXPSで生成したAXI_GPIOを操作したいけどアドレスがどこにあるか・・・とかそういうことを調べる必要はありません。それらはxparameters.hをインクルードすることで解決されます。

なんですってー!

PetaLinuxのディレクトリ内をfindした。

$ find ./ -name xparameters.h
./tools/hsm/data/embeddedsw/ThirdParty/sw_services/openamp_v1_1/src/open-amp/obsolete/system/generic/machine/zynqmp_r5/xil_standalone_lib/xparameters.h
./tools/hsm/data/embeddedsw/XilinxProcessorIPLib/drivers/common_v1_00_a/src/xparameters.h

ファイルはあったのだが、4年も経過したからか、該当するマクロ名はなかった。
XPSじゃないしね。


しかし、ネットで検索していると、xparameters.hを使っている人が多い。
そして、XPAR_LED_xxxみたいなものもあるので、これは自動生成する類のものと思われる。
GPIOをソフトウェアから制御する | 特殊電子回路


Vivadoでプロジェクトを立ち上げ、Launch SDKして、Newで"Application Project"を選び、Hello Worldを選んだ。
そうすると、なにやらbspというプロジェクトもできている。
その中を見ていくと大量のincludeファイルがあり、xparameters.hもあった。

image

あー、こうやってアドレスがわかるのね。。。


あまり納得できたわけではないのだが、今回はこれでもいい気がしてきたので、これで話を進めよう。

2017年8月4日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (14)

Zybo用にビルドしたPetaLinux v2017.2で、Digilent社のチュートリアルを動かしたいというシリーズ。

・・・なのだが、手始めにInterface誌2016年4月号に載っていたLEDサンプルを動かしている。
そういえば5月号はどんな内容なのだろう、と読んでみたら、私がLinux上で0~9に光らせるようにした処理をFPGA上でやる内容だった。

そこに行く前に、まず今のドライバがどういう作りになっているのかを確認し、Digilentのチュートリアルを動かして、とにかくこのシリーズを終わらせてしまおう。
とはいえ、まだまだかかりそうだな。。。


ドライバのソースファイルはこちら(Gist)。
original: http://www.cqpub.co.jp/interface/download/2016/4/IF1604Z.zip

ZIPとなってるが、元ファイルがZIP提供だったのでそういうタイトルを付けているだけで、リンク先はGistだから安心して欲しい。

ドライバの基本的な部分は、たぶんどこも同じだろうから省略しよう。
FPGAっぽいところ、今回で言えばGPIOアクセスに関係するところだけ見ていく。


そうなると、見るのはまずopen()から。
何かやっていそうなのは、ioremap()とkmalloc()くらいか。

bitは、minorの下位5bit分。
名前からして、デバイスファイルのMAJOR, MINORのminorだろう。
それが、bit = [16, 23] = [0x10, 0x17]の範囲はエラーなんだと。
確かに、mknodしたときは24にしていた。

minorのb4をmodeに割り当てていて、0だったらREAD、1だったらWRITEにしている。
24=0x18だから、WRITEだ。

cookieに使うgpio_table[bit >> 3]は、0x18(0) --> 0x0c(1) --> 0x06(2) --> 0x03(3)、となる。
gpio_table[3]は、

MAP_BASE_ADDR + LED_PIO_BASE + LED_PIO_DATA_OFFSET
  = 0x41200000 + 0x10000 + 0x0

だ。

アドレスが出てきたので、Zynqのリファレンスマニュアルを見ていこう。

image

左側のPLは「CPUおよびACP」、右側のPLは「その他のバスマスター」。

ここからたどっていけばわかるだろうと思ったのだが・・・さっぱりわからん!
GPIOのピンとアドレスがマッピングされているだけではないのか?

Zynqだからなのか、Cortex-Aだからか、いきなりリファレンスマニュアルを読むのは早すぎたようだ。。。

2017年7月30日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (13)

前回(12)で/devにファイルを作ってくれるようになったが、rmmodの方を何もしていないことに気付いた。

本を真似して追加。

device_destroy(char_class, char_dev);
class_destroy(char_dev);


が、rmmodすると、エラーというか、派手に失敗した。

# rmmod zybo_gpio
Unable to handle kernel paging request at virtual address 0f400020
pgd = de690000
[0f400020] *pgd=00000000
Internal error: Oops - BUG: 5 [#1] PREEMPT SMP ARM
Modules linked in: zybo_gpio(O-) uio_pdrv_genirq
CPU: 1 PID: 1062 Comm: rmmod Tainted: G           O    4.9.0-xilinx-v2017.2 #1
Hardware name: Xilinx Zynq Platform
task: de4a4140 task.stack: de78c000
PC is at class_unregister+0x8/0x4c
LR is at char_exit_module+0x20/0x54 [zybo_gpio]
pc : []    lr : []    psr: 000e0013
sp : de78df38  ip : dd61cb6c  fp : 00000000
r10: 00000000  r9 : de78c000  r8 : c0106e24
r7 : 00000081  r6 : be83db60  r5 : 000000f4  r4 : 0f400018
r3 : 0f400018  r2 : 0000003b  r1 : c7c1fb00  r0 : 0f400018
Flags: nzcv  IRQs on  FIQs on  Mode SVC_32  ISA ARM  Segment none
Control: 18c5387d  Table: 1e69004a  DAC: 00000051
Process rmmod (pid: 1062, stack limit = 0xde78c210)
Stack: (0xde78df38 to 0xde78e000)
df20:                                                       bf008b40 000000f4
df40: be83db60 bf008570 bf008980 00000880 be83db60 c0177650 dd735900 6f62797a
df60: 6970675f b6f3006f 00000001 de4a4140 00000000 c0a33838 de4a4140 00000000
df80: c0a33838 0000005b de4a4140 c0131bdc de78c000 00106e24 0002165c 6f62797a
dfa0: 6970675f c0106c60 0002165c 6f62797a be83db60 00000880 000ba9b0 be83de18
dfc0: 0002165c 6f62797a 6970675f 00000081 be83df0e 00000002 000b87b8 00000000
dfe0: be83db58 be83db48 000214b4 b6e17a60 600e0010 be83db60 f4f71bdc 6efff6d7
[] (class_unregister) from [] (char_exit_module+0x20/0x54 [zybo_gpio])
[] (char_exit_module [zybo_gpio]) from [] (SyS_delete_module+0x164/0x1d4)
[] (SyS_delete_module) from [] (ret_fast_syscall+0x0/0x3c)
Code: e8bd4010 eaf8ae6e e92d4070 e1a04000 (e5903008)
---[ end trace 7dde3b5d13b2d080 ]---
Segmentation fault

classの登録・削除をコメントアウトするとrmmodしても問題ないので、追加した部分に問題があることになる。


PCがclass_unregisterになっているから、class_destroy()だろうか?
いや、device_destroy()したあと、先にclass_unregister()してやらないといけないみたいだ。。。が、それでも同じだ。


insmodしたときに、out-of-treeとか出てるので、それだろうか。。。
わからんが、気になるので調べよう。

treeは、デバイスツリーかと思っていたのだが、kernelのソースツリーなのか。
https://www.kernel.org/doc/Documentation/kbuild/modules.txt

確かにこのドライバはkernelのソースツリーには入っていない。
では、別に問題ないのかな?


じゃあ、さっぱりわからんな。
Linuxのドライバのサンプルを探すところからやらねば。


2017/07/31 0:02追記

あ、class_destroy()の引数を間違えているではないか。。。

誤:class_destroy(char_dev);

正:class_destroy(char_class);

そうよね、classの削除なんだから、classを引数に取るよね。。。

gistを修正した。
まあ、いつもに比べると傷は浅いな(失敗慣れしすぎ)。

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (12)

前回(11)のminorを32から24に書き換えるというのが変だということに気付いた。
32で動いていたのだから、そこは書き換えたらいかんだろう。

よくわからんが、class登録するときだけ24にして、他は32のままに変更した。
そうすると、/devにも作成されたし、echoすると成功した。

GISTに置いておこう。
https://gist.github.com/hirokuma/1bda2e783813412c4df16b8027f5480c


まだ、32だの24だのが何なのか理解していないので、次回からはそこを調べていこう。
Linux/Zynqのつながりを見ていくことになるはずだ。


あとは、おまけだ。


image.ubの効率的な作り方を知っておきたい。

全体をビルドするときは petalinux-build だけでやっているが、けっこう時間がかかる。
今回だと、koファイルだけビルドして、image.ubの元になる場所にコピーして、image.ubを作り直す、というだけでよいはずだ。
事前のチェックとか、そういうのはすっ飛ばせないだろうか。


まず、--helpを見る。
使えそうなのは、この辺りか。

Deploy kernel forcefully:
   $ petalinux-build -c kernel -x deploy -f

Build kernel and update the bootable images:
   $ petalinux-build -c kernel
   $ petalinux-build -x package

Build rootfs only:
   $ petalinux-build -c rootfs

Build myapp of rootfs only:
   $ petalinux-build -c rootfs/myapp

以前ダメだったスラッシュでの方法も書かれている。
が、これはmyappなので、moduleだと使えないんじゃなかろうか?
試しにgpio-demoでやってみたが、やっぱりエラーだ。


PetaLinuxのユーザーズガイドを見る。
v2017.2はUG1144(pdf)だが、内容はv2017.1と同じらしい。
コマンドラインリファレンスUG1157(pdf)もある。
ネットから探しているけど、DocNavを使うのがよいだろうね。

気になっていたこのコマンド。

$ petalinux-build -x package

これは、今のdeployエリアに入っているものからFIT imageを作るものらしい。
だから、koファイルを作って、deployエリアにコピーさえすれば、最後に -x packageでimage.ubができるはず。
rootfs/myappではなく、myappを直接指定すればよいのかな?

$ petalinux-build -c myapp
$ petalinux-build -x package

やってみた。

$ petalinux-build -c led8drv
[INFO] building led8drv
[INFO] sourcing bitbake
INFO: bitbake led8drv
Loading cache: 100% |############################################| Time: 0:00:00
Loaded 3236 entries from dependency cache.
Parsing recipes: 100% |##########################################| Time: 0:00:02
Parsing of 2447 .bb files complete (2415 cached, 32 parsed). 3237 targets, 224 skipped, 0 masked, 0 errors.
NOTE: Resolving any missing task queue dependencies
Initialising tasks: 100% |#######################################| Time: 0:00:06
Checking sstate mirror object availability: 100% |###############| Time: 0:00:13
NOTE: Executing SetScene Tasks
NOTE: Executing RunQueue Tasks
NOTE: Tasks Summary: Attempted 2430 tasks of which 2389 didn't need to be rerun and all succeeded.
INFO: Copying Images from deploy to images
[INFO] successfully built led8drv

lsでimage/linuxのタイムスタンプを見ると、rootfs.cpioやvmlinuxは更新されているが、image.ubは同じだ。

$ petalinux-build -x package
[INFO] building project
[INFO] sourcing bitbake
INFO: generating FIT Image
INFO: bitbake petalinux-user-image -R /home/xxx/build/conf/fit-image.conf
Loading cache: 100% |############################################| Time: 0:00:00
Loaded 3236 entries from dependency cache.
Parsing recipes: 100% |##########################################| Time: 0:00:02
Parsing of 2447 .bb files complete (2415 cached, 32 parsed). 3237 targets, 224 skipped, 0 masked, 0 errors.
NOTE: Resolving any missing task queue dependencies
Initialising tasks: 100% |#######################################| Time: 0:00:05
Checking sstate mirror object availability: 100% |###############| Time: 0:00:11
NOTE: Executing SetScene Tasks
NOTE: Executing RunQueue Tasks
NOTE: Tasks Summary: Attempted 2431 tasks of which 2402 didn't need to be rerun and all succeeded.
INFO: Copying Images from deploy to images
[INFO] successfully built project

こっちは、image.ubのタイムスタンプが更新された。


しかし、それぞれ時間かかるのよねぇ。

$ time petalinux-build -c led8drv
real	1m23.720s
user	1m10.616s
sys	0m11.788s

$ time petalinux-build -x package
real	1m20.351s
user	1m7.700s
sys	0m10.048s

いっそのこと、petalinux-buildでやった方が早いんじゃないだろうか?

$ time petalinux-build
real	2m34.151s
user	2m10.356s
sys	0m19.984s

微妙やね。。。
コマンドを2回打ち込まなくてよい分、この方が楽かもしれん。

2017年7月29日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (11)

動かんシリーズの1~10で、PetaLinux v2017.2を載せたZyboのJEコネクタに接続した7セグLEDを制御できるようになった。

PetaLinuxがよいのか、というのは難しいところだ。
できれば、Ubuntuみたいにセキュリティアップデートを動的に行いやすいディストリビューションの方がよいのかもしれない。
メーカーが、売った人を追跡できるような規模であれば、営業さんにアップデートしてもらうという作戦もあるのかもしれんが、そうもいかんだろうしねぇ。
みんなどうしてるんだろう?


さて、まずはデバイスファイルから解決しよう。

以前、NXPのOM5578をRaspberry Piで動かそうとしたときに、ドライバのエラーが出て/devにファイルが作られないということがあった。
だから、自分でmknodしたり、あらかじめrootfsに仕込んだりせず、ドライバが自分でデイバスファイルを作ることができるのだと思う。


あー、udevというものがあったな・・・。
PetaLinuxでもudevを使っているのだろうか?

Starting udev
udevd[725]: starting version 3.2

あるのね。

私が持っている『Linuxデバイスドライバプログラミング』では、ドライバのクラス登録と、/sys/class配下にドライバ情報を作る作業を行うらしい。


もしかしたら、テンプレートで作ったソースファイルだとやってくれているかもしれない、と思ってディレクトリを見ていると、<project_name>/project-spec/meta-user/recipes-apps/gpio-demoというフォルダがあることに気付いた。
こんなアプリ追加してないんですけど。。。

ネットで検索すると、echoで書込むことによってLEDが光るらしい。
えんべでっどログ: ZYNQのMIO GPIOをLinuxから使う

# echo 913 > /sys/class/gpio/export
# echo out > gpio913/direction
# echo 1 > gpio913/value

お、MIO7のLED(LD4)が点灯した。
0を書込むと消灯する。

デバイスファイルを使わずにアクセスすることもできる、ということか。
そういえば、Raspberry Piも同じようなものがあったな。


このドライバは、./build/tmp/work-shared/plnx_arm/kernel-source/drivers/gpio/gpio-zynq.cのようだ。

本によると、class_create()やclass_device_create()を使うようなのだが・・・このソースには使われていなかった。
もう9年くらい前の本だから、時代が変わったのだろうか?
あるいは、kernelの組込みドライバだから、別のしくみがあるのだろうか。
なんとなく、後者である気がするのだが、深入りはやめておこう。


ただ、デバイスツリーも気になっているのだ。
あれは、デバイスの情報を取ってくることができないので、代わりに別バイナリにしたとか、そんな話だったと思う。
Raspberry Piで見たとき、デバイスツリーの情報からmknodしている箇所があったような気がするのだが、他のと記憶が混ざっている気もする。
この本では、まだデバイスツリーが登場する前なので、関連があるともないともわからない。
うーむ。


まあ、本の通りやってみよう。

やってみたのだが、class_device_create()が未定義と言われる。
includeが足りないのかと思ったら、廃止になったのか・・・。
driver - Linux function class_device_create changed to? - Stack Overflow

device_create()になったらしいが、なかなかつらいな。
サイトにはサンプルも更新されているようなので、そちらを見た方が良いのかも。
SBクリエイティブ:Linuxデバイスドライバプログラミング


とりあえずdevice_create()にするとビルドできた。
insmodすると、/devにファイルができてる。
おお!

・・・しかし、リダイレクトで書込むとエラーになった。

-sh: /dev/zybo_gpio32: No such device or address

lsで見ると、majorは244でいいんだけど、前回mknodしたときのminorは24だったのだ。

# ls -l /dev/zybo_gpio32
crw-------    1 root     root      244,  32 Jul 29 08:58 /dev/zybo_gpio32

まあ、これは元のソースが32になっていたから、仕方ないのかな?

24に変更して、ビルドし直す。
insmodして、echoして・・・ダメだ、同じエラーだ。

# ls -l /dev/zybo_gpio24
crw-------    1 root     root      244,  24 Jul 29 09:09 /dev/zybo_gpio24

/sys/class/zybo_gpio/zybo_gpio24はできているんだけどねぇ。

# cat /sys/class/zybo_gpio/zybo_gpio24/uevent
MAJOR=244
MINOR=24
DEVNAME=zybo_gpio24

続きは、また明日だ。

[zybo]PetaLinux v2017.2でHDLを書かずにLED制御の準備をする (2017/7月)

今月のこれまでの成果として、Zybo + PetaLinux v2017.2で、HDLを書かずにLED制御の準備をするまでの手順を書き残そう。
「LED制御の準備」というのは、ドライバを作る手前まで、という状態に持っていくことを指している。
まだチュートリアルが動かせないシリーズがあるので、DeviceTreeなども解決してから続きを書こう。


ツールは、こう。

  • Vivado v2017.2 (Windows10)
  • XSDK v2017.2 (Windows10)
  • PetaLinux v2017.2 (Xubuntu 16.04 on VirtualBox)


HDFファイル作成

まず、Vivadoでの作業を行う。

  1. Vivadoを起動
  2. Projectを作成する
    1. Boardは"Zybo"を選択
  3. "Create Block Design"をクリック
    1. "+"アイコンをクリックして、Zynqを追加
    2. 上の方にリンク"Run Block Automation"が出てくるので、クリックして、チェックされているのを確認して、OK
    3. "+"アイコンをクリックして、AXI GPIOを追加
    4. 上の方にリンク"Run Connection Automation"が出てくるので、クリック
      1. 一番上のツリーにチェックする
      2. axi_gpio_0>GPIOの中から"leds_4bits"を選択して、OK
    5. LinuxからEthernetを使いたい場合は、ZYNQをダブルクリック
      1. 左のPeripheral I/O Pinsをクリック
      2. Searchに"Ethernet"と打つ
      3. Ethernet0>MDIOにチェックが入っているので、右にスクロールさせて、MDIOをクリックしてOK
    6. Save
  4. 左側のツリーでSourcesタブを選択し、Design Sourcesの下にある項目(たぶんdesign_1(design_1.bd))を右クリック
    1. Create HDL Wrapper...を選択
    2. ダイアログが出てくるので、auto-updateの方になっているのを確認して、OK
    3. Critical Messagesダイアログが出てくるが、気にせずOK
  5. "Generate Bitstream"をクリック
    1. 終わるまで待つ
    2. 終わったらダイアログが出てくるので、Cancelを選択してOK
  6. メニューから、"File > Export > Export Hardware..."を選択
    1. Include bitstreamにチェックして、OK
  7. メニューから、"File > Launch SDK"を選択
    1. 立ち上がったら、自動的に関連するファイルを作ってくれるので、終了させる
  8. Vivadoも終了させる


PetaLinux image作成

  1. PetaLinuxの設定ファイルを読み込む
    $ source settings.sh
  2. プロジェクトを作るフォルダに移動(お好きな場所へ)
  3. 空のプロジェクトを作る。今回は"gpioled"という名前にする。
    $ petalinux-create -t project -n gpioled --template zynq
  4. できたディレクトリ(今回はgpioled)に移動する
    $ cd gpioled
  5. さきほど作ったVivadoプロジェクトの中から拡張子がsdkのフォルダ内にある"design_1_wrapper_hw_platform_0"というような名前のフォルダをまるごとgpioledの中にコピーする
  6. 読込んで設定
    $ petalinux-config --get-hw-description=./design_1_wrapper_hw_platform_0
  7. 特に変更せず終わらせると、そこそこ時間かかる処理が始まる。
  8. 忘れていたが、LEDのドライバを準備する。今回はleddrvという名前にする。
    $ petalinux-create -t modules -n leddrv --enable
  9. "gpioled/project-spec/meta-user/recipes-modules/leddrv"辺りにファイルができているので、うまいこと編集するとよいのだが、まずはテンプレートのままにしておく。
  10. ビルドする。こちらは時間がかかる。
    $ petalinux-build
  11. BOOT.BINを作る
    $ petalinux-package --boot --fsbl images/linux/zynq_fsbl.elf --fpga images/linux/design_1_wrapper.bit --u-boot --force


これで、BOOT.BINとimage.ubができたので、SDカードにコピーしてZyboを起動。
ログインして、ドライバを確認。

# ls /lib/modules/4.9.0-xilinx-v2017.2/extra/
leddrv.ko

read/writeを用意していないが、insmodくらいならできるだろう。

# insmod /lib/modules/4.9.0-xilinx-v2017.2/extra/leddrv.ko
leddrv: loading out-of-tree module taints kernel.
<1>Hello module world.
<1>Module parameters were (0xdeadbeef) and "default"

open/closeもできそうだが、デバイスファイルがないのでできない気がする。


ひとまず、これで、デバイスファイルとドライバを作ればLED制御できそうな状態になったと思う。
以降の調査は、これからやっていこう。

2017年7月27日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (10)

前回までで、ようやくここまで来た。

  • Vivado v2017.2でGPIOを7本有効にする
  • XSDK v2017.2で何かする(この工程はいるのか?)
  • hdfファイル一式をPetaLinux v2017.2に持っていって、user moduleを追加してビルドし、mknod, insmodして動かす


user moduleがビルドできずに悩んでいたのは、petalinuxで追加したmoduleのテンプレートにあったREADMEを読んだからだということに気付いた。

To compile and install your module to the target file system copy on the host,
simply run the
     "petlainux-build -c kernel" to build kernel first, and then run
     "petalinux-build -c rootfs/led8drv" to build the module
command.

-cで、rootfsとled8drvをそれぞれやりなさい、ということかもしれんが、わからんよ。。。


あとは、ドライバをいじるところをやれば、多少は理解できるんじゃなかろうか。


Linuxのドライバは、

  • open
  • close
  • read
  • write
  • ioctl

でできているはずだ。
ioctl()って逃げよねぇ、と思いつつも、他に手段が思いつかないので、便利に使っている。


Interface誌のダウンロードから持ってきたファイルを見ておこう。
closeではなくreleaseという名前になっているし、ioctlはないが、基本的にはこういう構成になるだろう。
プレフィクスが"char_"なのは、キャラクタ型ドライバだからか。
確か、ブロック型とキャラクタ型があって、ASCII社の本で簡単な区別方法を読んだ気がするが、探し出せなかった。
ブロック転送しないものはすべてキャラクタ型だ、とか、そんなだったような。


私だとioctl()でやってしまいそうだけど、ここはchar_write()で書込処理を行っている。
利点は、Linuxコマンドと組み合わせやすい、というところか。
ioctl()だと、ソース書かないと動かせない気がする。

今は、書き込んだデータがASCIIコードでそのまま吐き出されているのだが、条件は簡単で、

    • 1byte目が'0'
    • 2byte目が'x'
    • データ数は3より大きい

だった場合、3byte目をiowrite32()で書込んでいるだけのようだ。


では、簡単に書き換えて、ビルドし直してみよう。
やはり、echoした数字をそのまま表示させたい。

なんとなくカルノ図を描いたりする気がしたのだが、Linuxから見ると数字を変換してポートに書込むだけなので、変換テーブルしかいらなかった。

image

アノードが共通なやつを使っているから、0で点灯するのだ。
大ざっぱだが、こういう感じの修正になった。

    unsigned int val;
    const unsigned int VAL[] = {
        0x40, 0x79, 0x24, 0x30, 0x19, 0x12, 0x02, 0x78, 0x00, 0x10
    };

    if (('0' <= k_buf[2]) && (k_buf[2] <= '9')) {
        printk("WRITE %02x\n", (unsigned char)VAL[k_buf[2] - '0']);
        iowrite32( VAL[k_buf[2] - '0'], cookie);
    }


ドライバの差し替えは、これでよいのかな?

$ petalinux-build -c led8drv
$ petalinux-build -x package

やるのは、ドライバのコンパイル・リンクと、rootfsへのコピーおよびUboot形式への変更だけなんだけど、あれこれやってるから時間がかかるな。。。

# mknod -m 666 /dev/zybo_led c 244 24
# insmod /lib/modules/4.9.0-xilinx-v2017.2/extra/zybo_gpio.ko
# echo 0x1 > /dev/zybo_led

うん、期待通りに点灯した。


mknodを毎回やるのはめんどうなので、何とかしたいところだ。
Raspberry Piでは、Device Treeに書いておけばudevか何かが自動的にmknodしていたように思うが、PetaLinuxはどうやるんだろう?

そういうのは、次回だ。

2017年7月25日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (9)

前回(8)の続き。

ドライバのビルドはできたのだけど、insmodしても/dev/zybo_ledみたいなものが出てこない・・・。


昼ご飯を食べ終わって、急に思いついた。

あー、mknodしてない!

は、恥ずかしすぎる・・・。


# mknod -m 666 /dev/zybo_led c 244 24
# insmod /lib/modules/4.9.0-xilinx-v2017.2/extra/zybo_gpio.ko

Interface誌ではmknodするのが245になっていたが、insmodしたときが244だったので、そっちにあわせた。

echoすると、LEDが変化した。

# echo 0x1 > /dev/zybo_led
----- This is the Open Function -----
Node NAME: Ext_GPIO:
MAJOR Number = 244, MINOR Number = 24
Open device successfully: Ext_GPIO:


---- This is the WRITE function -----

k_buf is 0x1
  pos = 4
----- This is the Close Function -----
Closing device: Ext_GPIO:

image

書込んだ値にあわせて7セグも数字のように点灯するのかと思ったが、どうもASCIIコード('1'だと0x31)を出力させているらしい。

Aがb7、Bがb6、・・・ということらしい。
1だとビットは3つしかないのに、なんで4本光ってるんだ?
HI点灯とLO点灯の違いだろうか。


まあいい、このレベルまでは持ってくることができたから、次からはドライバのソースを見ていこう。

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (8)

前回(7)の続き。
LED用のドライバを動かすためにmoduleを追加して、ようやくビルドできたところまで。
全部動いてからまとめて書くとあっさりしているのだろうけど、日記だから許しておくれ。


ビルドのテストとしてmymoduleという名前で追加したのだけど、もう不要になったから、先に削除しておこう。
モジュールのフォルダを削除しただけではコンパイルエラーになり、project-spec/meta-user/recipes-core/petalinux-image.bbappendに追加されていた名前を削除してもコンパイルエラーになった。
依存関係が残っているというエラーっぽいのだが。。。
project-spec/meta-plnx-generated/recipes-core/images/petalinux-user-image.bbにも書かれていたので、そこからも行削除するとビルドできるようになった。


PetaLinuxのリファレンスに書いてあるとおりにビルドしていたのだが、どれをやってうまくいったのかわからん。
エラーにはならなかったのだが、探す場所と探す名前を間違えていてね。。。
Interface誌のページからダウンロードしたCファイルをそのまま使うと、こうなった。

/lib/modules/4.9.0-xilinx-v2017.2/extra/zybo_gpio.ko

lsmodしても出てこないから、自動では読込まないのだろう。

# insmod /lib/modules/4.9.0-xilinx-v2017.2/extra/zybo_gpio.ko
zybo_gpio: loading out-of-tree module taints kernel.
Device registered successfully, Major No. = 244

out-of-treeと出てるけど、よいのかな?
successになっているけど、/dev/zybo_ledなんてデバイスファイルは見つからない。。。
別の名前で増えたわけでもない。


うーん、残念だが、また次回だ。

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (7)

前回(6)の続き。

ドライバを作って追加しようとしたが、ビルドに失敗したのだった。
こういうときは、PetaLinuxのリファレンスマニュアルを読もう。

ちゃんと、「Adding Custom Modules」「Building User Modules」という項目がある。
あ・・・そういうことか。。。


誤
$ petalinux-build -c rootfs/led8drv

  ↓

正
$ petalinux-build -c led8drv


なんで私はrootfs/なんてのを付けようと思ったのだろうね。。。
あまりにガックリしたので、今日はここまで。

2017年7月24日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (6)

メモ。

前回、petalinux-create -t modulesでドライバのテンプレートを追加したが、ビルド時にエラーが出た。


AR# 68502: 2016.4 PetaLinux: Creating template module using underscores in naming convention causes build failures

名前にアンダーバーが入ってるとエラーになるって??
と思ったが、私は「led8drv」にしたから、入ってなかった。

ともかく、PetaLinuxというよりは、Yoctoに由来するエラーのようなので、そこら辺から探していくのがよいだろう。

2017年7月23日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (5)

動かん(4)の続き。

前回は、BOOT.BINやimage.ubを作るところまで。
今回は、ドライバを作るところだ。


Solved: How to write a petalinux device driver - Community Forums
The XDMA Framework For The DMA330 DMA Engine - drivers-sessions1-2-public.pdf

古いのかもしれないが、PDFのp.20にコマンドが書かれていた。
"petalinux-create -t modules -n <名前> --enable"で作るようだ。
このコマンドは、PetaLinuxのプロジェクト内で実行しないとエラーになる。

名前を「led8drv」にしたら、project-spec/meta-user/recipes-modules/led8drv、というところを用意してくれた。
この辺りはPDFと違うところだな。


今回はInterface誌のzybo_gpio.cをそのまま使うことにする。
Makefilとled8drv.bbに載っているファイル名を書き換えた。
あとはビルドなのだが・・・petalinux-buildすることにした。
単体でもできるのかもしれんが、petalinux-buildすればimage.ubに入ってくれるんじゃないの?

入ってくれんかった。
createで作ってくれたテンプレートの中にREADMEもあったので、読もう。


まず、rootfsのbuildがいるようだ。

$ petalinux-build -c rootfs

そうするとmenuconfig画面が出てきて、"modules"を見ると今回作ったドライバが入っていた。

image

あとは、順番に実行せんといかんのか。

$ petalinux-build -c kernel
$ petalinux-build -c rootfs/led8drv

エラーになる。

ERROR: Nothing PROVIDES 'rootfs/led8drv'

ファイルを置き換えるだけではダメなのかと思ったが、元に戻してもエラーが出る。
既にあるGPIOのドライバと重複したからかもと考えたが、それだったらこういうメッセージにはならんよなぁ。


うーん・・・。
今週はこれでおしまいだ。

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (4)

動かん(3)の続き。

前回は、Vivadoのブロックに対する警告(同期リセット)を無視することにして、LEDとZyboをつないだところまでだ。
残りをやろう。
環境は、Vivado/XSDK v2017.2だ。


まず、Block Design画面で「LEDs_4Bits」のブロックをダブルクリックして、GPIO Widthを7に変更する。
今回はドットがないので7つでもよいはず。
Interface誌では8になっているので、ダメだったら考えよう。
奇数にするってのは、ちょっとドキドキしますな。


続いて、Sourceタブで「system.bdを右クリックするそうだ。
しかし、ファイルがたくさんあってわからん・・・。
検索しよう。

image

これが絞り込んだ結果らしい。
ちなみに、検索方法の設定はちょっと怪しかった(Vivado v2017.2)。
まあ、SとIだから、どっちがどっちかは大体分かるけどさ。。。

image


次はピンアサイン。
zybo_base_systemを使ったので、base.xdcというファイルになっていた。
Interface誌を見ると、こういう感じで修正するように書かれていた。

set_property PACKAGE_PIN V12 [get_ports {leds_4bits_tri_o[0]}]

V12はわかる。
これは、JEコネクタの1番ピンに紐付いているからだ。

image

では、leds_4bits_tri_o[]はどこから出てきた名前だろうか?
base.xdcに、こういう行があった。

set_property PACKAGE_PIN M14 [get_ports {leds_4bits_tri_o[0]}]

今回は、JE1,2,3,4,7,8,9なので、leds_4bits_tri_o[0~6]までに当てればよいのか?
しかし、Pmodの図はこうなっていた。

image

あ・・・私まちがえてる。。。
Pin1は右上として、Pin2はその左隣なんだ。
下をPin2だと思ってたけど、一番左にPin6と書いてあるな。
写真ではわからんと思うが、修正しておこう。

image


base.xdcを直接編集してもよいが、せっかく専用のエディタがあるので、そっちを使おう。
Run Synthesisしておくと、I/O Planning画面が使えるようだ。
しかし、Run Synthesis自体がかなり長い・・・。
PCの性能はそんなに悪くないと思うのだが、10分以上かかったんじゃなかろうか。

ともかく、I/O Planningは選択できるようになった。

image

GPIOという名前が付いた項目がいくつかあるので、led関連を探すとこうなっていた。

image

よく考えたら、LEDs_4Bitsってボード上のLEDだろうから、新たにGPIOのブロックを追加すべきだったんじゃなかろうか。
まあいいや。

JEポートの1~9番を使っているので、それぞれ割り当てる。

image


あとは、Generate Bitstreamするだけ。
これはこれで時間がかかりそうだ・・・そうでもなかった。
3分くらいかな。


Interface誌ではExportするところは書かれていないが、タイトルがそうなっているので、Exportしよう。
たぶん「Include bitstream」にチェックを入れるはず。
と思ったが、bitファイルさえできればよいのならExportしなくてよいのかも。
私のところではプロジェクト名を「led8」にしたが、led8.runs\impl_1\system_wrapper.bitができていた。
Exportしたあとに調べたのではっきり言えないが、タイムスタンプからするとGenerate Bitstreamで生成されているはず。


手順では、ExportしたあとにSDKを起動するようになっていて、SDKからBOOT.BINを生成している。
しかし、このBOOT.BINって、何者だろうか?
XSDK v2017.2だから、PetaLinux v2017.2なのだろうか。

まあいい、書いてあるとおりにやってみよう。
Launch SDKすると、プロジェクトができていた。
led8/led8.sdk/system_wrapper.hdfを読んだようなログも出ているし、間違いなかろう。
自分で作らなくてよかったんだっけ?

image


あるものは使おう。
手順ではCreate Zynq Boot ImageでBIFファイルを選ぶようになっているが、私のところにはBIFファイルが見当たらない。
「既にoutput.bifファイルがありますので」と書いてあるけど、ない場合は「Create new BIF file」でよいのだろうか。
しかし、これはこれでUDFファイルがいるようなのだ(importの場合もいるみたいだけど)。

image


どうも、zybo_base_systemにboot.bifがあるらしい。
単なるテキストファイルだ。

the_ROM_image:
{
	[bootloader].\fsbl.elf
	.\system_wrapper.bit
	.\base_demo.elf
}

同じフォルダに、ここに書いてあるELFファイルがあるので、これを使ってBOOT.BINやimage.ubを作るということか。

UDFは、ユーザー定義フィールドなのか?
以前のXSDKにはない項目のような気がする。


そもそも、Vivadoはなんとなくわかるとして、XSDKは何をするツールなのだ?


ザイリンクス ソフトウェア開発キット (XSDK)

読んでもわからん。。。
PL部は、Vivadoで、ハードウェア開発。
PS部は、XSDKで、ソフトウェア開発。
そういう見方でよいのだろうか。

だいたい、ホモジーニアスとかヘテロジーニアスとか、生物か何かの授業で聞いたような単語の意味がわからん。
ホモジーニアスが同種、ヘテロジーニアスが別種なのだろうけど、それがFPGAとどう関係するのか。
マルチプロセッサで実現したH.264ビデオ・デコーダ ――コンフィギャラブル・プロセッサのユーザ定義命令とオンチップ・バスを活用|Tech Village (テックビレッジ) / CQ出版株式会社

うーん、ARMコアが2つだからホモジーニアス?
それとも、PS部とPL部でヘテロジーニアス?

ともかく、Eclipseだし、DigilentのチュートリアルでZYBOに転送してたので、少なくともARM向けにクロスコンパイルはしてくれそうだし、Program FPGAでbitファイルを焼いてもいるのだろう。


ここからBOOT.BINを作ることができると便利そうだけど、今回は深く考えず、VirtualBox上のXubuntuでビルドしたPetaLinux v2017.2を使おう。
あれなら、hdfファイルとbitファイルがあればよかったはずだ。

led8.sdk\system_wrapper_hw_platform_0をフォルダごとXubuntuにコピーして、

$ petalinux-create -t project -n led8 --template zynq
$ cd led8
$ petalinux-config --get-hw-description=../system_wrapper_hw_platform_0
(変更せず終わらせる)
$ petalinux-build
(時間がかかる)
$ petalinux-package --boot --fsbl images/linux/zynq_fsbl.elf --fpga  images/linux/system_wrapper.bit --u-boot --force

と手順を書いたが、petalinux-build中にエラーが起きた。

| ERROR: axi_vdma_0: mm2s_introut port is not connected

Solved: AXI DMA in Vivado How should I connect mm2s_introu... - Community Forums
concatというIPを追加して、axi_vdma_0とaxi_vdma_1のmm2s_introutをそれぞれつないだ。
そしてPS7 IRQ_F2Pにつなげばよいそうだが、Zynqにそういうポートがないな。

Zynqをダブルクリックして、Interrupt Portタブを検索すると出てきたのだが、チェックができない。。。

image

AR# 58942: Vivado IP インテグレーター、Zynq-7000 - PL 割り込みを Zynq-7000 PS に接続する方法
あ、先にFabric Interruptsにチェックして、その後でIRQ_F2Pにチェックするのか。
zybo_base_systemを使わない方が楽だったな。。

そこだけ修正すると、imageの生成までできた。


さて、PetaLinuxを起動するだけであればBOOT.BINとimage.ubをSDカードにコピーするだけでよかったのだが、今回はどうするとよいのか。

などというところも、Interface誌に書いてある。
Linuxのドライバを経由して、作ったものをたたくようだ。
まあ、Linuxだからドライバを作らないとダメよね。
FreeRTOSにも対応しているみたいだから、そっちだともう少し触りやすいかもしれないけど、Zynq使っていてFreeRTOSにするというのももったいない気がする。
もったいないというか、せっかくマイコンの性能をそこまで気にせずにいけるし、リソースもそこそこ広大なのだから、ドライバを作らないかんという面倒があったとしても、そのルールに載った方が楽だと思うのだ。


まずは、ドライバなどをインストールせず、petalinux-buildしたものをそのままSDカードにコピーして立ち上げた。
うん、7セグがフル点灯している。
つまり「8」が見えている。

image

写真に詳しくないのだが、まだ明るい時間なのに、撮影したらこうなってしまった。
ともかく、カソード側は全部GNDに落ちているということか。

そして、それ以上に大切なのは、GPIOの設定が既に有効になっているということだ。
いや、どうかな・・・。
LED側は電源を突っ込んでるだけなので、GPIOでGNDにつながってさえいれば点灯する。
もしかしたら、Zになっているだけで点灯してしまう可能性がなくもないのではなかろうか(どうだろう?)。


ともあれ、Linuxのドライバがいる。
Interface誌のダウンロードコーナーにあるので、それを使う。
Digilent社もドライバを出しているそうだし、ZynqのドライバやAXIのドライバもありそうだが、まあいいや。

いま、kernelの起動ログでGPIOっぽいものを出しているのは、これくらいだ。

GPIO IRQ not connected
XGpio: /amba_pl/gpio@41200000: registered, base is 902
GPIO IRQ not connected
XGpio: /amba_pl/gpio@41210000: registered, base is 895
GPIO IRQ not connected
XGpio: /amba_pl/gpio@41220000: registered, base is 891


Cソースが1つだけなので、コンパイルすればよいのかな。

$ arm-linux-gnueabihf-gcc -o zybo_gpio.ko zybo_gpio.c
zybo_gpio.c:16:25: fatal error: linux/delay.h: No such file or directory

惜しい。
ドライバのコンパイルは、動作環境のLinuxドライバ用ディレクトリを-Cで指定し、変数Mにカレントディレクトリを、obj-mにビルド後のファイル名(.o)を指定すればよいようだが、はてさて。

長くなってきたので、今回はここまで。

2017年7月22日

[zybo]PetaLinuxでDigilentのチュートリアルが動かん (3)

動かん(2)の続き。


Zybo_base_systemを読込んだのだが、リセットが非同期だのどうのこうのと言われたのが前回。
いろいろ考えたが、考えても仕方ないということに気付いた。
まあ、リセットくらい大丈夫なんじゃないのか、ということにして、先に進めよう。


zybo_base_systemを読込むと、こういうブロックが既に入っている。
縮小しているので何があるかは見えないと思うが、ブロックがたくさんあるのは分かるだろう。
Ethernet0もMIOになっているので、気にするものはなさそうだ。

image

次は、GPIOを8ビットにして、LEDをつなぐ。
うちに7セグ2桁版があったのでそれを使おう。

7セグメントLED表示器 高輝度赤2文字 アノードコモン ボディ色グレー A-552SR: LED(発光ダイオード) 秋月電子通商 電子部品 ネット通販

よく考えたら、7セグを使うのは初めてだ。

image  image

え、こんだけ??

image

この並びで見て、左下から右が1~9ピン、上に上がって、右上から左が10ピンから18ピン。
まあ、普通のICと同じ配置ではあるけど、書いてくれないと心配になるじゃないか。。。

なんとなく、LEDを直接挿すのはよくないというのは覚えている。
電流が大きすぎるんだったっけ。
いや、直列だから電流は同じなので、かかる電圧を下げるためか?

電流だった。
hiro99ma blog: [arduino]なんでLEDにつける抵抗が220Ωなのか
[LED] LEDと抵抗の計算2/流したい電流と最適な抵抗 - mathrax2010-led
ああ、LEDに流れる電流を制御するんじゃなくて、全体の電流を制御するために抵抗値で調整しているだけだった。

光ればよいので何でもいいんだけど、たまには計算してみよう。
順電圧と流したい電流値がわかれば計算できるそうだ。
A-552SRは、VF(Forward Voltage)のtypが1.8Vで、IFは20mA。

ということは、20mA流すように調整して、そのときのLEDは1.8Vくらいになっているということか。
電源が3.3Vだと、LEDに1.8V、抵抗に1.5Vかかるから、1.5Vで20mAになる抵抗値にすれば良いことになる。

R = 1.5 / (20x10-3) = 1500 / 20 = 75 ohm

まあ、そんなのないから、75Ωより大きくて、大きすぎない抵抗を使うしか無い。
これを7本も用意せんといかんのか・・・。

image

抵抗器が新品だったこともあり、ちょっとした生け花みたいになってしまった。

image


あとは、これとZYBOをジャンパケーブルでつなげてやると、もう何が何だか。
ショートするのは嫌だから、マスキングテープで軽く留めることにした。

image


さて、外側はこれで終わりなので、次は中身ですね。